

Şu anda kullandığım, robotu da olan CCT indikatörünün taramasını yapmaya çalışıyorum.
LinRegSlope(C,13)+100*(Mov(Mov( ROC(C,1,$),34,E),21,E)/Mov( Mov( Abs( ROC(C,1,$)),34,E),21,E))+100*(Mov(Mov(C-(.5*(HHV(H,13)+LLV(L,13))),21,E),3,E)/(.5*Mov(Mov(HHV(H,13)-LLV(L,13),21,E),3,E)))::0
1 Cevap
Merhabalar,
Aşağıdaki şekilde deneyiniz,
al
X:=LinRegSlope(C,13)+100*(Mov(Mov( ROC(C,1,$),34,E),21,E)/Mov( Mov( Abs( ROC(C,1,$)),34,E),21,E))+100*(Mov(Mov(C-(.5*(HHV(H,13)+LLV(L,13))),21,E),3,E)/(.5*Mov(Mov(HHV(H,13)-LLV(L,13),21,E),3,E)));
CROSS(X,0)
sat
X:=LinRegSlope(C,13)+100*(Mov(Mov( ROC(C,1,$),34,E),21,E)/Mov( Mov( Abs( ROC(C,1,$)),34,E),21,E))+100*(Mov(Mov(C-(.5*(HHV(H,13)+LLV(L,13))),21,E),3,E)/(.5*Mov(Mov(HHV(H,13)-LLV(L,13),21,E),3,E)));
CROSS(0,x)
İYİ ÇALIŞMALAR
Aşağıdaki şekilde deneyiniz,
al
X:=LinRegSlope(C,13)+100*(Mov(Mov( ROC(C,1,$),34,E),21,E)/Mov( Mov( Abs( ROC(C,1,$)),34,E),21,E))+100*(Mov(Mov(C-(.5*(HHV(H,13)+LLV(L,13))),21,E),3,E)/(.5*Mov(Mov(HHV(H,13)-LLV(L,13),21,E),3,E)));
CROSS(X,0)
sat
X:=LinRegSlope(C,13)+100*(Mov(Mov( ROC(C,1,$),34,E),21,E)/Mov( Mov( Abs( ROC(C,1,$)),34,E),21,E))+100*(Mov(Mov(C-(.5*(HHV(H,13)+LLV(L,13))),21,E),3,E)/(.5*Mov(Mov(HHV(H,13)-LLV(L,13),21,E),3,E)));
CROSS(0,x)
İYİ ÇALIŞMALAR
Yorumlar (6)
- ▲0
- ▲0
- ▲0
- ▲0
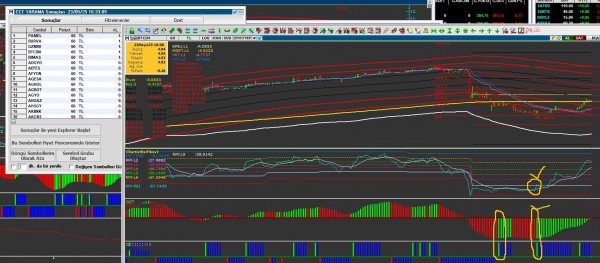
Sibel Hocam elinize sağlık sistem gayet iyi çalışıyor,
ulaşmaya çalıştığım noktanın oluru var mıdır, bu geçiş / yeşile ya da kırmızıya döndüğü anın taraması yapılabilir mi?
Bu geçişi gösteren birleştirilmiş hali olan indikatörü de gönderiyorum. Burada alış/satışa geçen anları görmek mümkün oluyor,
CCT:=LinRegSlope(C,13)+100*(Mov(Mov( ROC(C,1,$),34,E),21,E)/Mov( Mov( Abs( ROC(C,1,$)),34,E),21,E))+100*(Mov(Mov(C-(.5*(HHV(H,13)+LLV(L,13))),21,E),3,E)/(.5*Mov(Mov(HHV(H,13)-LLV(L,13),21,E),3,E)));
COPC:=Mov((((C-Ref(C,-11))/Ref(C,-11))+((C-Ref(C,-14))/Ref(C,-14))),10,W);
ind1:=if(CCT>REF(CCT,-1) AND COPC>REF(COPC,-1),1,if((CCT>REF(CCT,-1) AND COPC<REF(COPC,-1)) OR (CCT<REF(CCT,-1) AND COPC>REF(COPC,-1)),0,if(CCT<REF(CCT,-1) AND COPC<REF(COPC,-1),-1,-1)));
ind1:0 - ▲0Merhaba
CCT:=LinRegSlope(C,13)+100*(Mov(Mov( ROC(C,1,$),34,E),21,E)/Mov( Mov( Abs( ROC(C,1,$)),34,E),21,E))+100*(Mov(Mov(C-(.5*(HHV(H,13)+LLV(L,13))),21,E),3,E)/(.5*Mov(Mov(HHV(H,13)-LLV(L,13),21,E),3,E)));
COPC:=Mov((((C-Ref(C,-11))/Ref(C,-11))+((C-Ref(C,-14))/Ref(C,-14))),10,W);
ind1:=if(CCT>REF(CCT,-1) AND COPC>REF(COPC,-1),1,if((CCT>REF(CCT,-1) AND COPC<REF(COPC,-1)) OR (CCT<REF(CCT,-1) AND COPC>REF(COPC,-1)),0,if(CCT<REF(CCT,-1) AND COPC<REF(COPC,-1),-1,-1)));
ind1 =1 and cross(CCT,ref(CCT,-1))
Şeklinde deneyiniz, yeşile dönüş ve diğer indikatörün 1 olan yerlerini verecek.
Bilgilerinize - ▲0

Al Sat robotu olarak da kullanmaya başladım,
nacizhane, bunu explorer da taramaya dönüştürüp öyle kullanmaya çabalıyorum.